人工智能轮式机器人研发与人工智能基础软件开发 技术融合与未来趋势
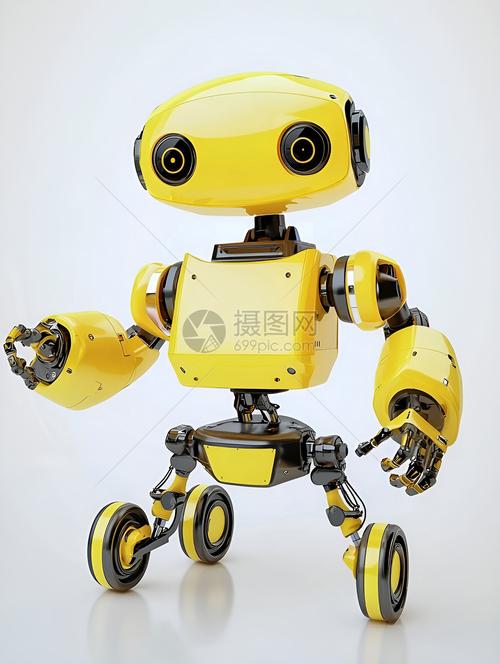
引言\n\n随着人工智能技术的飞速发展,轮式机器人作为移动机器人领域的重要分支,正在工业、物流、服务、医疗等多个场景中落地应用。人工智能轮式机器人研发与人工智能基础软件开发之间存在着紧密的共生关系——前者是后者的物理载体,后者是前者智能行为的核心支撑。本文将探讨这两大技术方向的融合现状、关键技术及未来趋势。\n\n## 一、人工智能轮式机器人研发概述\n\n轮式机器人是一种通过轮式移动机构实现运动的智能系统。相比足式、履带式机器人,轮式机器人在结构化环境地面具有更高的能效、速度和稳定性。其研发核心包括以下几个方面:\n\n1. 机械与驱动系统:差速驱动、阿克曼转向、全向轮等底盘的优化设计,直接影响机器人的运动灵活性和负载能力。\n2. 感知与定位:利用激光雷达、摄像头、IMU、轮式里程计等多传感器融合,实现SLAM(同步定位与建图)、障碍物检测和环境理解。\n3. 路径规划与运动控制:全局规划(A*、Dijkstra等)与局部规划(DWA、TEB等)结合,实现自主导航与动态避障。\n4. 决策与学习:基于强化学习、模仿学习等方法,让机器人学会复杂场景下的行为策略。\n\n## 二、人工智能基础软件开发的关键内容\n\n人工智能基础软件为机器人提供算法框架、训练平台和运行时环境。其开发重点包括:\n\n1. 深度学习框架:如PyTorch、TensorFlow、PaddlePaddle等,支持神经网络模型的构建、训练与推理。\n2. 机器人操作系统(ROS/ROS 2):提供通信中间件、硬件抽象、功能包管理,是机器人软件开发的“操作系统”。\\[\n\mathbb{R} \text{ 但请不要误会,这里是指软件基础设施,而非纯数学符号。} \]\n3. 计算机视觉与感知库:OpenCV、PCL、MMDetection等,用于图像处理、点云分析和目标识别。\n4. 强化学习与仿真环境:Gazebo、Isaac Sim、MuJoCo等,支持在虚拟环境中训练机器人策略并迁移到真实世界。\n5. 模型部署与优化工具:TensorRT、ONNX Runtime、OpenVINO等,将训练好的模型高效部署到嵌入式平台(如英伟达Jetson、地平线征程)。\n\n## 三、两者融合的技术路径\n\n人工智能轮式机器人研发与基础软件开发的融合体现在研发流程的各个阶段:\n\n- 阶段一:仿真训练\n 在Isaac Sim或Gazebo中搭建轮式机器人模型,使用ROS 2控制其运动,通过强化学习库(如Stable-Baselines3)训练导航策略。\n\n- 阶段二:数据闭环\n 真实机器人采集传感器数据,上传至云端基础软件平台进行标注、训练和模型迭代,再下发至机器人端进行OTA更新。\n\n- 阶段三:边缘推理\n 利用TensorRT等工具将感知模型和决策模型量化加速,部署在机器人搭载的嵌入式计算单元上,实现低延迟实时控制。\n\n- 阶段四:多机协同\n 基于ROS 2的DDS通信和边缘计算框架,多台轮式机器人可共享地图、任务和模型更新,形成集群智能。\n\n## 四、挑战与展望\n\n当前面临的挑战包括:\n\n1. 实时性与算力平衡:复杂AI模型在嵌入式平台上的推理速度难以满足高速运动控制要求。\n2. 仿真到现实的差距:虚拟环境训练的模型迁移到真实世界时性能下降。\n3. 软件生态碎片化:ROS 1与ROS 2并存,不同厂商的中间件和工具链兼容性不足。\n4. 安全与可靠性:AI决策的可解释性、功能安全认证仍是难点。\n\n未来趋势将聚焦于:\n\n- 端到端学习:从传感器输入直接输出控制指令,简化传统模块化流水线。\n- 大模型与具身智能:视觉-语言-动作(VLA)模型为轮式机器人提供更强的泛化能力。\n- 云边端协同:基础软件平台统一管理训练、部署和运维,实现规模化落地。\n- 开源与标准化:ROS 2、Autoware等开源项目推动轮式机器人研发的标准化和低成本化。\n\n## \n\n人工智能轮式机器人研发离不开人工智能基础软件开发的支撑,而基础软件的进步也需要机器人这一典型应用场景来验证和迭代。两者相互促进,正推动着自主移动机器人从实验室走向千行百业。对于研发团队而言,打通从基础软件到机器人本体的全栈技术链条,将是赢得未来竞争的关键。
最新产品
品新科技"云工厂"亮相高交会 数字大脑让生产更智能,引领人工智能基础软件开发新浪潮
黄仁勋预言 AI工厂掀起新产业革命,驱动软件全栈重塑与人工智能基础软件崛起
智能机器人研发与工业机器人销售 人工智能黄金赛道下的多维布局
陕西Chat机器人 引领AI智能写作与基础软件开发的新浪潮
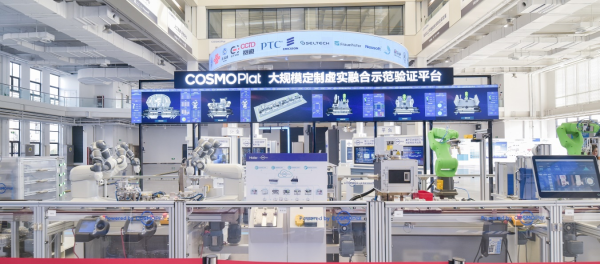
科技创新点亮美好生活 2023AWE海尔勾勒智慧住居未来图景
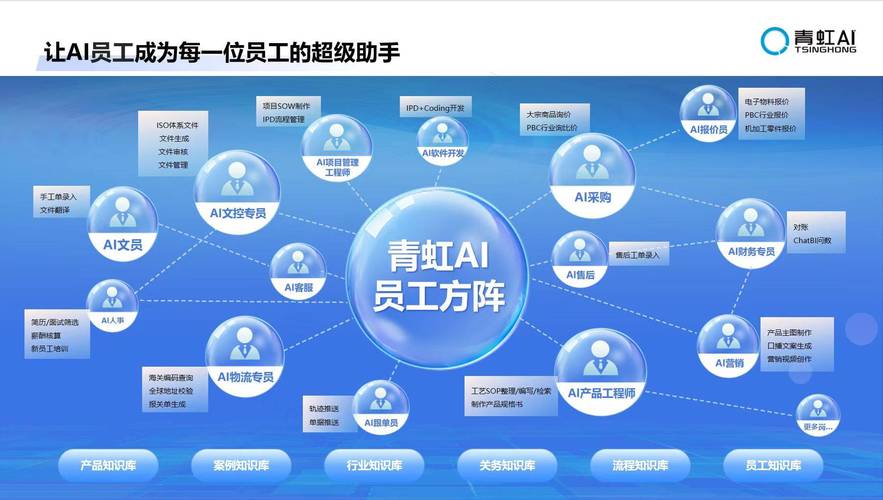
人工智能软件开发 全行业刚需下的基础软件崛起与升级路径
“我在AI开发领域干了10多年,今天就和大家好好唠唠人工智能基础软件开发”——适不适合你,看这三层就够了
人工智能基础篇 概念性名词浅谈(第十六讲)——工业软件二次开发与人工智能基础软件开发
猿编程广撒英雄帖,征集“AI+基础教育”优秀案例 —— 共筑人工智能基础软件开发新生态
人工智能重塑软件开发 六大改进方式与基础软件新趋势